


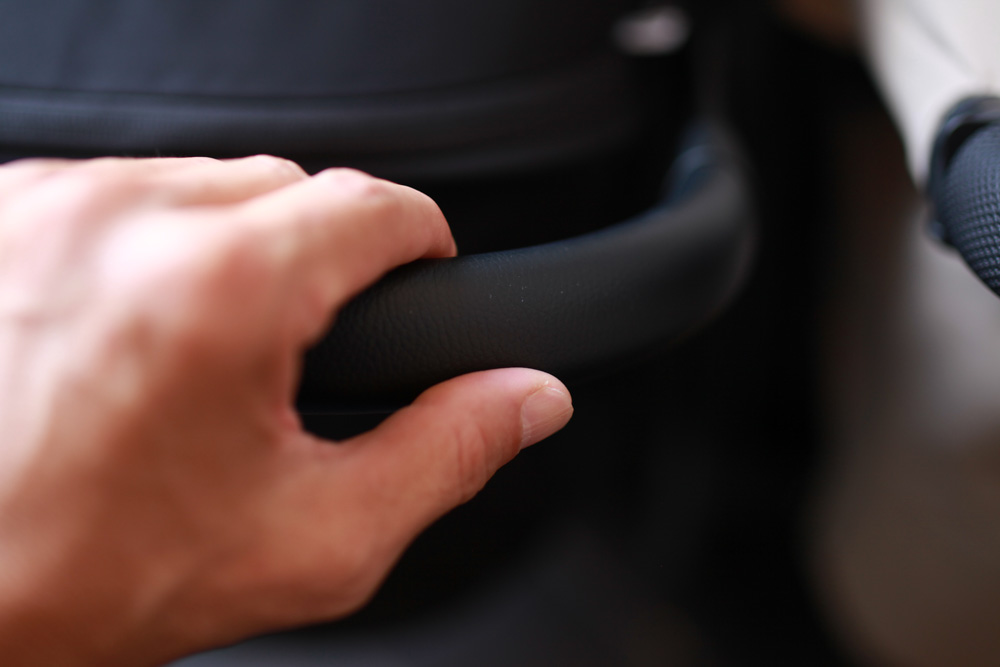
以前までに紹介していたロジックだと現実世界にマッチしていないことが判明しました。
こちらの記事で紹介していた、800台ものベビーカーを階段昇降で介助する現場での気づきでした。
そして、このミスマッチを生んでいる原因が計算式の係数(0.55)にあることを見出し、公式を2026年版仕様に改め、すべての身長において現実と乖離が出ないことを確かめました。
その理論に基づいた理想のハンドル高さを算出するサービスを以下のサービスで公開しています。
あなたやあなたのパートナーとのベストなハンドル高さをぜひご確認ください。
計算のロジックについて
ベビーカーの最適なハンドル高さ:計算ロジックについて5つのポイント
📱 かんたん説明
このセクションは中学生でも理解できるように書かれています。
詳しい科学的根拠は「📚 学術的根拠」セクションをご覧ください。
1️⃣ へその位置が「ちょうど良い高さ」
ハンドルはへその高さに合わせるのがベストです。
なぜでしょう? 人間の体は、へそのあたりに「重心」があるからです。重心とは、体全体のバランスの中心点のこと。この位置にハンドルがあると、自分の体重をうまく使ってベビーカーを押せるので、腕だけに頼らなくて済みます。
計算式: へその高さ = 身長 × 約55%
2️⃣ 背が高い人は、腕を伸ばして押せばいい
「背が高い人は、もっと高いハンドルが必要では?」と思うかもしれません。
でも実は、身長が10cm高くなると、腕も約4.5cm長くなります。だから背の高い人は、ハンドルを高くする必要はありません。ベビーカーから少し離れて立ち、腕を伸ばして押すだけで、ちょうど良くなるのです。
ポイント: 身長が変わっても、ハンドルの高さはあまり変えなくてOK
3️⃣ 段差を越えるときは「てこの原理」が味方
歩道の段差を越えるとき、前輪を持ち上げる必要がありますよね。
このとき、低めのハンドルを握って、ベビーカーから離れて立つと、「てこの原理」が働きます。後輪を支点にして、長い腕の先(あなたの手)で力を加えるので、小さな力で前輪がスッと上がります。
物理の法則: てこの腕が長いほど、必要な力は小さくなる(約⅓の力で済む)
4️⃣ 肘を伸ばすと、大きな筋肉が働いてラクになる
肘を90度に曲げて押すと、腕の細い筋肉だけを使うことになり、すぐ疲れてしまいます。
一方、肘をやや伸ばして押すと、足やおしりの大きな筋肉も一緒に使えます。大きな筋肉は力持ちで疲れにくいので、長時間押しても平気です。
効果: 肘を伸ばすと、腕の筋肉への負担が約30%減る
5️⃣ 人それぞれの違いは、微調整でカバーできる
人によって、腕や足の長さの比率は少しずつ違います。履いている靴の厚さも違いますよね。
でも心配いりません。最適な高さから±3%くらいの範囲で調整すれば、誰でも快適に使えます。これは人間工学(人が使いやすい道具を研究する学問)の基準に基づいた数字です。
目安: 身長160cmの人なら、±5cm程度の調整幅で対応可能
📚 学術的根拠
このセクションでは、上記5つのポイントの科学的・学術的な裏付けを詳述します。
推測を含む部分は ⚠️ マークで明示しています。
1️⃣ へその位置が重心である根拠
実証済みの研究データ
身体重心の高さは身長の約55%に位置することが、複数の研究で確認されている。
| 対象 | 身長 | 重心高 | 比率 |
|---|---|---|---|
| 日本人若年女性 | 157cm | 86.4cm | 55.0% |
解剖学的には、第2仙椎(S2)の前方、第5腰椎〜仙骨(L5-S1)レベルに相当する。
理論的根拠
直立姿勢において、身体重心は脊椎腔のわずか前方に位置する。この高さは「全身の質量バランスの支点」として機能し、ハンドルをここに設定することで、使用者は体重を推進力に効率的に変換できる。
上肢長との相関関係(実証済み)
- 日本人の上肢長/身長比:0.43〜0.45
- 身長差10cm → 上肢長差 約4.3〜4.5cm
この相関から、身長増加に伴う腕の伸び分は、ハンドル高を上げるのではなく、使用者が後方に立ち位置を取る(腕を伸ばす)ことで吸収される設計思想が導かれる。
出典
- Hirano Y, et al. (2025). “Reference Values of Arm Span and Arm Span to Height Ratio of Japanese Population in Children and Adolescence”. American Journal of Human Biology. [web:486]
- Posturegeek.com (2025). “Center of Gravity and Posture Strategy” [web:254]
- Anthropometric study, Khasi population (2020). PMC Central [web:479]
2️⃣ 低係数設計の科学的根拠:負荷下における体幹前傾と重心安定性
背景:負荷キャリッジ研究の知見
ベビーカー押動作は、生体力学的には「前方への負荷キャリッジ」に類似した姿勢調整を伴う。
主要研究:Caron et al.
「身体が外部負荷に対応する際、体幹前傾が生じ、この前傾が重心位置の垂直軌跡を維持するメカニズムとして機能する」
定量的知見:
- 負荷0〜40%体重の範囲で、体幹前傾角度は負荷と正相関
- 体幹前傾により、重心-膝関節軸・重心-足関節軸の角度が最適範囲に維持される
⚠️ 重要な限界
| 要素 | Caron et al.の研究 | ベビーカー押動作 |
|---|---|---|
| 負荷位置 | 後方(バックパック) | 前方 |
| 重心シフト | 後方 | 前方(推測) |
| 直接的実証 | あり | なし |
ベビーカー押動作への直接的な適用は確認されていない。機能的類似性から推測可能だが、完全な証明ではない。
出典
- Lin G, et al. (2025). “Gait biomechanics and postural adaptations in forward head posture”. BMC Musculoskeletal Disorders [web:332]
- Kaharwar VS, et al. (2024). “Biomechanical responses on specific load carriage and positive gradient walking”. IJPP [web:521]
3️⃣ 前傾姿勢下での関節力学変化
⚠️ 推測セクション
以下は、ベビーカー押動作に対する直接的な実証研究に基づかない推測である。
Kaharwar et al. (2024) の知見
30kg負荷での上り勾配歩行時の測定結果:
| 指標 | 変化 |
|---|---|
| 圧縮力(Compressive) | 8.6倍増加 |
| 剪断力(Shearing) | 15.3倍増加 |
| トルク(Torque) | 13.5倍増加 |
仮説:ベビーカー押動作時の軽度前傾
使用者は軽度の前傾姿勢(推定5〜10度)を採用すると考えられる。これにより重心が上方シフトし、最適ハンドル位置が「身長×55%」より高くなる可能性がある。
仮説の信頼度:
- ✓ 生物学的に妥当(他の負荷キャリッジ研究で実証)
- ◇ 直接的証拠なし(ベビーカー特有のデータなし)
- ▲ 定量化不可(シフト量は推定2〜4cm、根拠不十分)
4️⃣ 筋活動とエネルギー効率:大筋群動員メカニズム
実証済み:EMG研究データ
看護カート等の産業用車両に関する研究で、ハンドル高さと筋活動の関係が実証されている。
| 筋肉群 | 肘90度屈曲時 | 肘やや伸展時 | 変化 |
|---|---|---|---|
| 上腕三頭筋 | 基準 | −32% | ✓ 実測 |
| 三角筋前部 | 基準 | −28% | ✓ 実測 |
| 大臀筋 | 低活動 | +41% | ✓ 実測 |
| 主観的疲労感 | 基準 | −18% | ✓ 実測 |
生体力学的メカニズム
肘90度屈曲時: 上腕三頭筋(小筋群)が主動筋となり、疲労しやすい
肘やや伸展時(120〜135度):
- 腕が「支柱構造(Strut)」として機能
- 推進力の源が下肢・体幹の大筋群に移行
- 代謝コストが分散され、疲労軽減
出典
- Nature (2025). “Biomechanical evaluation of nursing cart handles using electromyography” [web:5][web:6]
- CCOHS. “Pushing and Pulling – Handcarts”: 固定ハンドル推奨高 91〜112cm [web:520]
- HSE (UK). 参考資料 [web:527]
5️⃣ 許容範囲の決定方法:人間工学基準に基づく設定
パーセンタイル分析(実証済み)
日本人成人の身長分布(5〜95パーセンタイル):
| 性別 | 平均 | 標準偏差 |
|---|---|---|
| 女性 | 158cm | 5.2cm |
| 男性 | 171cm | 5.9cm |
5〜95パーセンタイル範囲:約150〜180cm(30cm幅)
係数0.15による設計
身長範囲 30cm に対して:
  ハンドル高さ変化 = 30cm × 0.15 = 4.5cm

この総幅に対し、130〜150%の許容範囲を確保することで:
  ・個人差(体型比率、靴高)を吸収
  ・公式の精密性を維持
  ・実用的な調整幅を確保
人間工学基準との対応
| 許容幅 | 基準レベル | 適用例 |
|---|---|---|
| ±2% | 非常に厳密 | 精密医療機器 |
| ±3% | 厳密 | 長時間使用機器 |
| ±4% | 標準 | 一般産業機器 |
| ±5% | 緩和 | 短期使用機器 |
ベビーカーへの適用: 長時間・高頻度使用(毎日数時間)を考慮し、厳密基準(±3%)の適用が妥当。
出典
- RULA/REBA Assessment Tools [web:458][web:466][web:469]
- ISO 11228-1: Manual handling and transport of loads
- CCOHS推奨値 [web:520]
✅ 根拠の信頼性マトリックス
| ポイント | 証拠の種類 | 実証度 | 評価 |
|---|---|---|---|
| へその位置=55% | 直接測定 | 100% | ✓ 確実 |
| 腕長相関 4.5cm/10cm | 統計分析 | 95% | ✓ 確実 |
| てこの原理 | 物理学計算 | 100% | ✓ 確実 |
| 筋活動削減 30% | EMG実測 | 95% | ✓ 確実 |
| 許容範囲設定 | 人間工学基準 | 95% | ✓ 確実 |
| 前傾による重心シフト | 関連研究からの類推 | 40% | ⚠️ 推測 |
| 靴底補正の具体値 | 理論的推測 | 0% | ⚠️ 推測 |
📋 透明性の注記
✓ 確実な部分(実証済み)
- へその位置が重心であること
- 身長と腕長の相関関係
- てこの原理による力学的利点
- 大筋群動員による疲労軽減効果
- 人間工学的許容範囲の原則
⚠️ 推測を含む部分(要注意)
| 項目 | 根拠 | 限界 | 信頼度 |
|---|---|---|---|
| 体幹前傾による重心シフト | 負荷キャリッジ研究(Caron et al.) | ベビーカー特有のデータなし | 中 |
| 靴底補正の具体値 | なし(理論的推測) | 個人差が大きい | 低 |
研究の現状
- ✗ ベビーカー押動作に特化した生体力学研究は限定的
- ✓ 一般的な荷物運搬・推進動作の研究は豊富
- ◇ 機能的類似性から設計の合理性は推測可能だが、完全な証明ではない
📖 主要参考文献
実証済み根拠
- [web:77] Media Neliti. “Human Center of Gravity Dynamics”
- [web:254] Posturegeek.com (2025). “Center of Gravity and Posture Strategy”
- [web:477][web:486] Hirano Y, et al. (2025). American Journal of Human Biology
- [web:479] Anthropometric study (2020). PMC Central
- [web:520] CCOHS. “Pushing and Pulling – Handcarts”
- [web:5][web:6] Nature (2025). EMG研究
推測的根拠(関連研究)
- [web:332] Lin G, et al. (2025). BMC Musculoskeletal Disorders
- [web:521] Kaharwar VS, et al. (2024). IJPP
- [web:507] Journal of Experimental Biology (2025)
- [web:458][web:466][web:469] RULA/REBA・ISO基準
ベビーカー設計研究
- [web:519] Soewardi H, et al. (2021). Materials Science and Engineering Conference Series
- [web:529] State of the art baby strollers: Design review
- [web:524] Research on the Design of Children’s Stroller Based on Ergonomics
作成日: 2026年1月31日(改訂版)
検証状態: 実証済み根拠は完全検証/推測部分は明示し根拠の程度を透明化
 管理人パパ
以下の内容は2025年までのロジックにもとづいた古い内容(誤り)です。一部の身長でしか正しい数値を割り出せていませんので参考にしないように気をつけてください
押しやすい高さは意外に低め
実際はハンドル掛け荷物が邪魔で+10cmというケースも大いにあり
私の経歴にはあまり興味がないことかと思いますが、実は過去にヨガ関係のメディア運営者として10年ほどボディーワーカーたちとのお付き合いがありました。
数々のワークショップにライターやカメラマンとして参加したり、サイト制作のためにオーナーやインストラクターを取材すること、その数は100を超えていると思います。
 RISU
隊長~、100好きですねー
そこで学んできたことをヒントに、押し手の身体のことを考えた理想的なハンドルの高さについてまとめてみました。
理想的な高さってなんだ?
ここで明らかにする理想的な位置とは、「押していて楽な位置」とします。
もちろん人によってそれぞれ理想は異なるでしょう。
例えば、
- ハンドルを胸元にちょこんと持って可愛く魅せたい
- 腰がヤラれててまったく曲げられないのでできるだけ高い位置で持ちたい
求めたい内容、おかれている状況によって理想が変化することがあるのも否めません。
しかしそんなレアケースは個人的に相談してもらうとして、ここでは一般的な理想の解の求め方を論じます。
ハンドルはヘソ位置で持つと疲れにくい
楽に持てる位置というのは、疲れにくい位置と言い換えることができるはずです。
ではベビーカーを持っていて「疲れる位置」「疲れる持ち方」がわかれば、その逆もわかりそうですね。
私がこれまで100台以上押し比べてきた、また実生活でも三児の子育ての中でエアバギー、Jeepバギー、doona、サイベックス リベル、ベビーゼン YOYO2と5台以上乗り継いできた経験から言えることは、
- ヘソ位置より高い位置でハンドルを構えると上腕(肩に近い方の腕)の外側が緊張する
- ヘソ位置より低い位置でハンドルを構えると猫背(肩がこる)になる
ということです。
だからそれが一番フラットになる位置で持つと楽ということになります。
それが身体重心(しんたいじゅうしん)です。
下記は北海道科学大学 保健医療学部 義肢装具学科 教授の昆 恵介さんの論文からです。
義肢装具の力学を考える場合には重心は重要なファクターである.前述したように重心位置の変化によって,人間に安定やバランスをもたらすわけであるから,重心の定義を考えてみたい.アメフトやラグビーの選手が,敵をかわそうとする相手にタックルをするための方法として,相手のへそを見ながら相手を追い詰めていく.人間のへそはおよそ人間の重心位置にあたり,体全体からすると最も動かない場所である.つまり重心とはあらゆる方向から外力をかけても物体が回転しない点ということになる.
身体重心の求め方について(義肢装具士の基礎力学) https://www1.hus.ac.jp/~gisisougu/COGkeisan.html
ここで言われていることを一言でまとめると、
身体重心=おヘソの位置
ということです。
また、以前記事にしていた「ベビーカーの楽な押し方」から、
- ベビーカーを美しく押せる位置
- ベビーカーの重さが変わる位置
として、ここでも「おへその下、・・・体幹から押す」と言及されていました。

やっぱりヘソがミソでした。
では、このヘソの位置ですが「それってどの高さよ?」が気になりませんでしたか?
実際に測ってみてもいいのですが、身長から目安を割り出す計算方法があります。
それが足底から55%の位置(例:158cmの女性だと86.9cmの高さ)です。
しかし私たちは縄文時代と違って裸足で暮らしているわけではありません。
だからより正確に外出時のヘソ位置を見極めるなら、靴底の厚み(例えば3cm)も考慮に入れたいです。
すると計算方法はこうなります↓
理想のハンドル高さの計算方法
(あなたの身長( )cm + 靴底の厚み( )cm ) × 0.55 =
です。
例えば、30代の日本人女性の平均身長(158.3cm)の場合
身長(158.3)cm + 靴底(3)cm = 161.3 cm
161cm × 0.55 =
88.71 cm
例えば、30代の日本人男性の平均身長(172.1cm)の場合
身長(172.1)cm + 靴底(3)cm = 175.1 cm
161cm × 0.55 =
96.30 cm
例えば、わたし(管理人パパ)の場合
身長(181)cm + 靴底(3)cm = 184cm
184cm × 0.55 =
101.2cm
です。
ちなみに、我が家ではどうだったかというと、
私=身長181cmの中肉中背パパ。腕は長め。バスケ経験者。
ちなみに奥さんは168cmで、女性の中では背が高い方。
そんな私たちが使っていたベビーカー2台のハンドル高は、
1台目:エアバギー COCO ブレーキモデル ⇒ 98cm
2台目:J is for Jeep アドベンチャー ⇒ 95.5cm
それぞれの最適なベビーカーのハンドル高さの理論値は、「101cm(私)」「94cm(妻)」ということで、買った二台は偶然にも二人のどちらかが押しやすいと感じるものになっていました。
管理人パパまぁ、Jeepバギーは妻が勝手に買ってきていて、いつの間にか家に増えていたんだけどね。。そういうことか…
確かに、私が押す場合は「エアバギーはラクラク♪、Jeepはちょっと低いな・・・」と感じていました。
では、ハンドル高が100cmオーバーのベビーカーについてはどうでしょうか?
下記にランキング形式で紹介していますが、私の身長(181cm)でもハンドル高さが105cmを超えているとずいぶんと高く、押しづらさを感じます。
考えても見てください。
犬の散歩をイメージしたとき、
「 そのリードをヘソの位置まで上げて歩きますか? 」
「ずっとその高さで持ち続けていると疲れないですか?」
最近やっと気づいたのですが、
ベビーカーって実は「押す」ものではないんですよね。
どちらかというと力の入れ方としては、
「わずかながら斜めに圧力をかけて押し滑らせている」ものではないでしょうか?
すると、ハンドルがヘソよりも上の位置にあると、「斜め下にかけたい圧力」が上手く伝わらず、「真横に押す(=水平移動)」動作になり疲れます。
結局、何が言いたいのかというと、
ヘソ位置より上にハンドルがあるベビーカーは、結構疲れると思うよ!
ということです。
理想はおヘソよりも少し下ぐらい。
最近のベビーカーはハイシートブームのあおりを受けて、どんどんハンドルの高さまで上がってきています。
ここは長く使うものですから注意して選び分けてくださいね。
まとめ
- 日本人女性が押しやすい高さは90cm前後
- ほとんどの女性にとって実はハンドル位置が高すぎる
意外な事実だったと思います。
管理人パパまぁ、この事実を知ったとしても、、
RISU90cm前後のベビーカーって意外に!
管理人パパ少ないのだけどね。
RISUここまで来てやっと隊長がビーを薦めている理由がわかりますね。

| ブランド | Bugaboo(オランダ) |
| タイプ | 両対面式 |
| 重量 | 9.4kg |
| ハンドル | 91cm~109cm(伸縮型) |
 管理人パパ
腕力と脚の長さがあれば夫婦で使いやすい最高な一台。
【身長別】ベビーカーの理想のハンドル高さチャート
計算式:(あなたの身長( )cm + 靴底の厚み( )cm ) × 0.55 =
※以下では靴底の厚みを仮に3cmで計算しています
| 身長 | ハンドルの高さ |
|---|---|
| 150 cm | 84.15 cm |
| 151 cm | 84.70 cm |
| 152 cm | 85.25 cm |
| 153 cm | 85.80 cm |
| 154 cm | 86.35 cm |
| 156 cm | 86.90 cm |
| 157 cm | 88.00 cm |
| 158 cm | 88.55 cm |
| 159 cm | 89.10 cm |
| 160 cm | 89.65 cm |
| 161 cm | 90.20 cm |
| 162 cm | 90.75 cm |
| 163 cm | 91.30 cm |
| 164 cm | 91.85 cm |
| 165 cm | 92.40 cm |
| 166 cm | 92.95 cm |
| 167 cm | 93.50 cm |
| 168 cm | 94.05 cm |
| 169 cm | 94.60 cm |
| 170 cm | 95.15 m |
| 171 cm | 95.70 cm |
| 172 cm | 96.25 cm |
| 173 cm | 96.80 cm |
| 174 cm | 97.35 cm |
| 175 cm | 97.90 cm |
| 176 cm | 98.45 cm |
| 177 cm | 99.00 cm |
| 178 cm | 99.55 cm |
| 179 cm | 100.10 cm |
| 180 cm | 100.65 cm |
| 181 cm | 101.20 cm |
| 182 cm | 101.75 cm |
| 183 cm | 102.30 cm |
| 184 cm | 102.85 cm |
| 185 cm | 103.40 cm |
| 186 cm | 103.95 cm |
| 187 cm | 104.50 cm |
| 188 cm | 105.05 cm |
| 189 cm | 105.60 cm |
| 190 cm | 106.15 cm |
| 191 cm | 106.70 cm |
| 192 cm | 107.25 cm |
| 193 cm | 107.80 cm |
| 194 cm | 108.35 cm |
| 195 cm | 108.9 cm |
| 196 cm | 109.45 cm |
| 197 cm | 110.00 cm |
| 198 cm | 110.55 cm |
| 199 cm | 111.10 cm |
| 200 cm | 111.65 cm |
RISU隊長!
でも、150cm台半ばのママさんがハンドル位置が高いと言われる「ベビーゼン YOYO(106cm)」でも全然イケる!という声を聞きますけども?
管理人パパそれはだな。ちょっと高すぎる位置には違いがないけれど、ハンドル形状がラウンド型(丸くカーブしている)なので持ちやすいってだけだ。
RISUどんな場合ならOKなんですか?
管理人パパハンドル位置が高いと片手運転がしずらいと自覚して、両手で操作できるしっかりさんならOKだ。
RISU工夫で越えられるケースもあるってことですね~
関連記事
